Cambrian VISION
실제 부품 위치를 찾아 로봇 자동화를 돕습니다

반사 금속, 투명 플라스틱과 검정 부품의 위치와 방향을 찾아 로봇에 전달하는 AI 3D 비전입니다. 조명이 달라지는 작업 환경에서도 부품 인식을 검토할 수 있으며, 약 0.2초의 빠른 인식으로 다음 로봇 작업을 준비합니다.

약 0.2초는 부품 인식 시간이며 전체 로봇 작업 시간은 아닙니다. 부품과 시스템 구성에 따라 달라집니다.

CAD 파일로 AI 모델을 준비하는 방법부터 카메라 인식과 로봇 연결까지는 전용 작동 원리 페이지에서 단계별로 확인하세요.

작동 원리 보기 → 적용 사례 보기 →

부품 인식 테스트 문의

그림으로 이해하는 작동 원리

먼저 CAD로 준비하고, 현장에서 부품을 인식합니다.

처음에 준비하는 AI 학습

부품의 CAD 파일3D 설계 파일을 준비합니다.

부품의 CAD 파일

3D 설계 파일을 준비합니다.

가상 학습 이미지여러 각도와 배치로 만듭니다.

가상 학습 이미지

여러 각도와 배치로 만듭니다.

학습한 AI 모델부품을 찾도록 학습한 프로그램입니다.

학습한 AI 모델

부품을 찾도록 학습한 프로그램입니다.

학습한 모델을 아래 인식 과정에 사용합니다. ↓

현장에서 반복하는 부품 인식

카메라로 촬영두 카메라로 부품을 봅니다.

카메라로 촬영

두 카메라로 부품을 봅니다.

위치와 방향 인식어디에 있고 어느 방향인지 찾습니다.

위치와 방향 인식

어디에 있고 어느 방향인지 찾습니다.

로봇에 위치 전달로봇이 이동할 기준을 전달합니다.

로봇에 위치 전달

로봇이 이동할 기준을 전달합니다.

개념도입니다. 약 0.2초는 부품 인식 시간이며 전체 로봇 작업 시간이 아닙니다.
CAD 파일로 AI 모델 준비를 시작합니다

CAD 데이터로 모델을 학습할 수 있습니다. 현장 적용은 실제 부품과 배치, 촬영 거리, 그리퍼 및 로봇 동작을 별도로 검증합니다. 문의 단계에서 CAD 파일을 업로드할 필요는 없습니다.

VISION과 Training 소프트웨어 업데이트 보기 →

현장 적용을 위해 준비할 설정

집을 위치와 접근 방향

CAD에서 파지점을 지정하고 실제 그리퍼가 접근할 공간을 확인합니다. 집는 위치마다 접근 거리와 방향을 설정할 수 있습니다.


부품이 놓이는 상태

박스에 쌓인 부품, 층으로 배열된 부품 또는 단일 부품 등 실제 공급 상태에 맞춰 가상 학습 조건을 설정합니다.


카메라와 로봇의 좌표 관계

AI 파일을 VISION에 불러오고 카메라 구성을 확인합니다. 캘리브레이션으로 비전이 찾은 위치를 로봇 좌표에 연결합니다.

실제 로봇 데모

부품 인식이 로봇 작업으로 이어지는 모습을 확인하세요

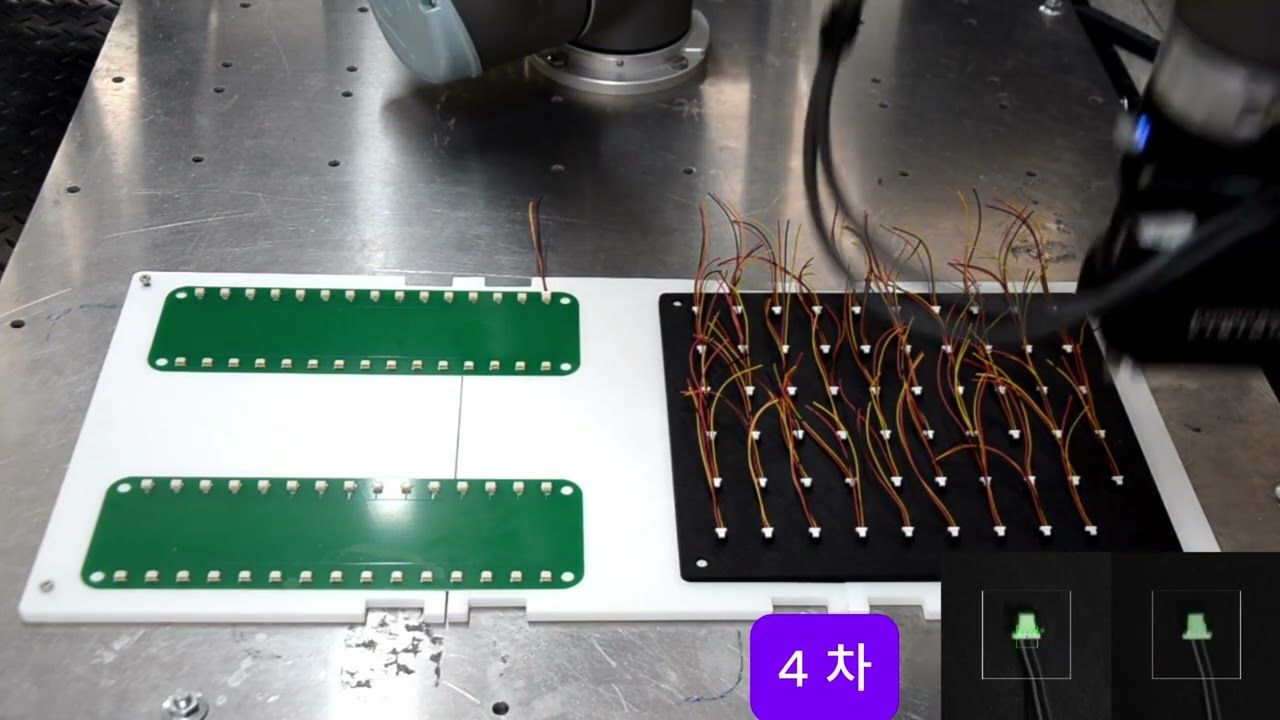
4핀 커넥터 삽입

4핀 커넥터의 위치와 방향을 찾아 로봇 조립을 돕습니다. 삽입 조건은 그리퍼와 상대 부품, 로봇 제어까지 함께 검토합니다.

커넥터 조립 조건 보기 →

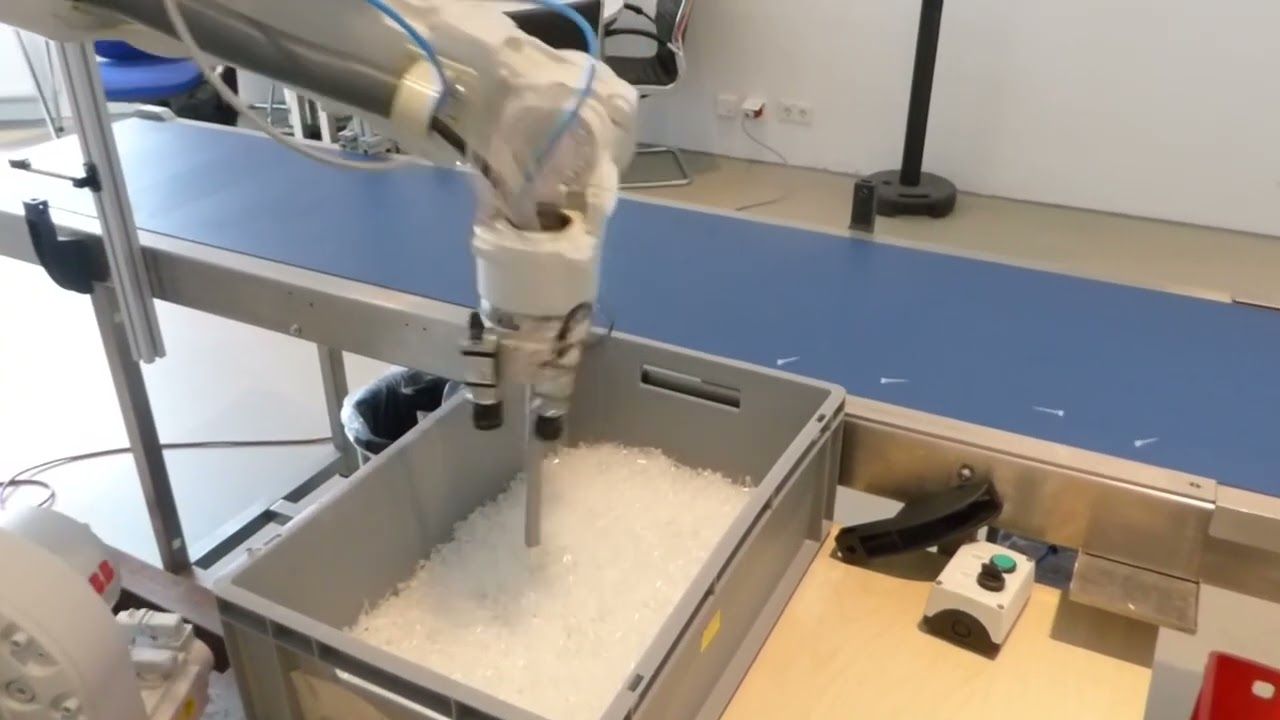
투명 피펫 픽앤플레이스

투명 피펫의 위치와 방향을 인식해 ABB 로봇의 픽앤플레이스를 안내하는 데모입니다. 실제 부품의 겹침, 촬영 거리와 그리퍼 접근 조건을 함께 확인합니다.

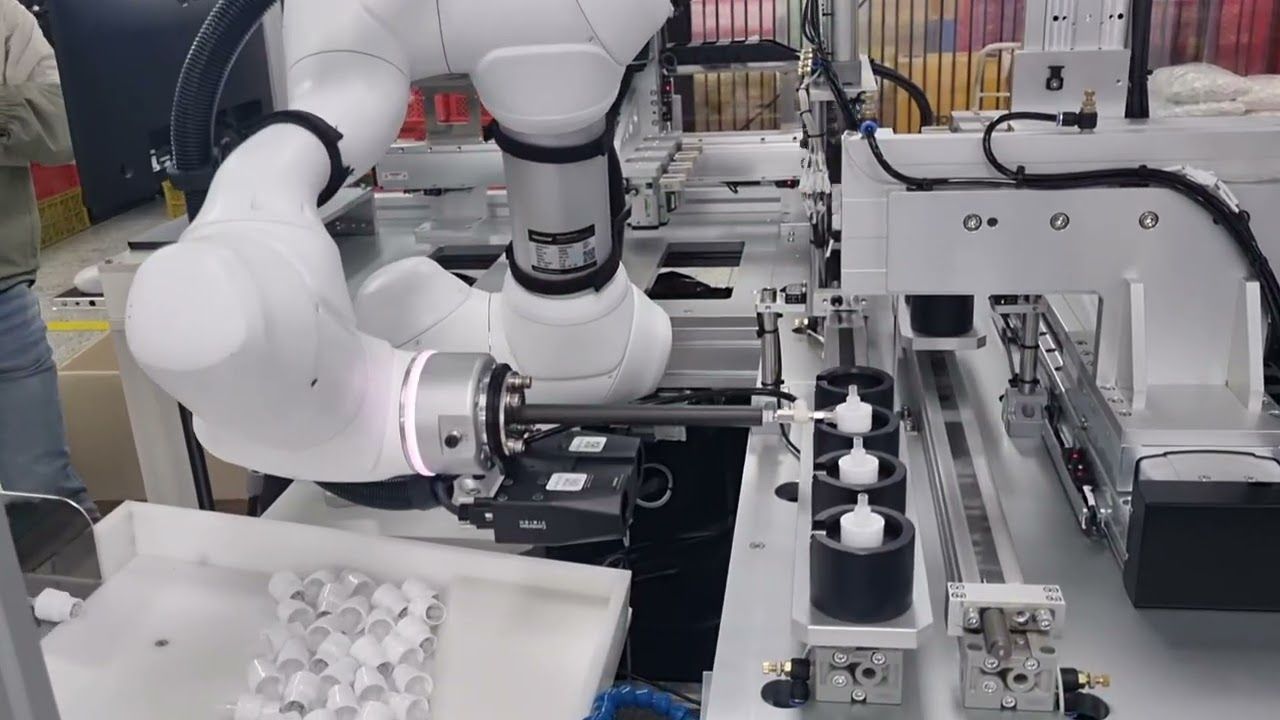
화장품 용기 빈피킹

투명하거나 빛을 반사하는 용기의 위치와 방향을 인식합니다. 실제 집기에는 공급 상태와 그리퍼 접근 조건도 확인합니다.

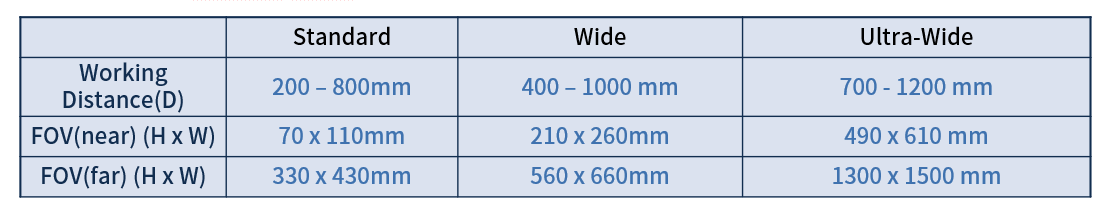
촬영 거리와 작업 영역에 맞는 카메라를 선택하세요

Standard, Wide, Ultra-Wide와 Ultra-Wide Fixed 구성을 제공합니다. 모든 카메라를 고정식으로 사용할 수 있고, 로봇 장착형과 고정식을 조합할 수도 있습니다.

촬영 거리별 시야와 설치 방식 보기 →

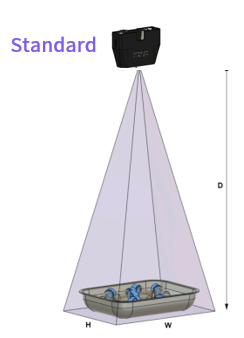
Standard: 작은 작업 영역

작은 작업 영역에서 커넥터나 소형 부품을 확인할 때 검토하는 구성입니다. 필요한 촬영 거리와 위치 정확도에 맞춰 선택합니다.

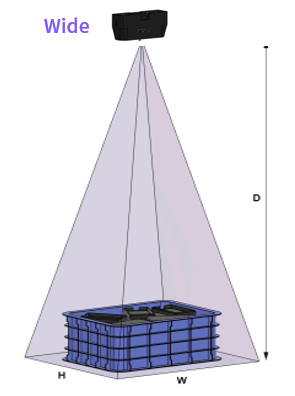
Wide: 넓은 작업 영역

트레이나 박스 등 더 넓은 영역을 한 번에 확인할 때 검토합니다. 부품 크기와 카메라 설치 거리를 함께 확인합니다.

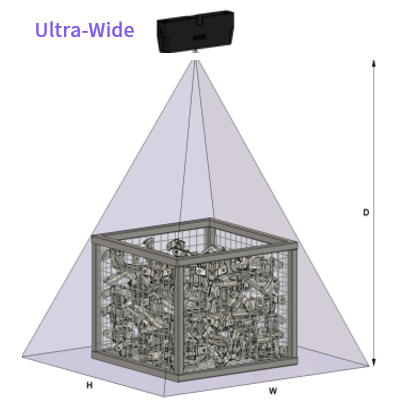
Ultra-Wide: 더 넓은 시야

넓은 작업 공간을 확인할 때 검토하는 구성입니다. 시야 안에서 작은 특징까지 인식할 수 있는지는 실제 부품으로 확인합니다.

비전 시스템의 핵심 기술

두 카메라로 3D 위치를 확인합니다

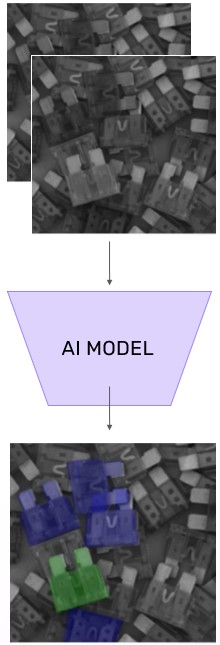
스테레오 카메라 영상을 AI 모델이 분석합니다. 로봇 장착형, 고정형 또는 두 방식을 조합해 작업 공간을 촬영할 수 있습니다.

CAD 파일로 AI 모델을 준비합니다

3D CAD에서 부품의 형상과 놓이는 상태를 바꿔 가상 학습 이미지를 만듭니다. 학습한 AI 파일을 VISION에 불러와 현장 카메라 영상에서 부품을 인식합니다.

인식한 위치를 로봇 작업으로 연결합니다

찾은 위치를 로봇이 사용할 좌표로 전달합니다

인식된 부품의 위치와 방향, 설정한 파지점을 바탕으로 로봇에 작업 좌표를 전달합니다. 실제 그리퍼와 지그, 이동 경로 및 삽입 동작은 고객사 또는 SI 파트너와 함께 개발합니다.

지원 로봇과 네이티브 API 보기 →

한국 현지 Applications Engineer와 부품 인식 조건을 먼저 확인하세요. 문의 단계에서 파일을 업로드할 필요는 없으며, CAD 데이터가 있다면 상담을 위해 준비해 두시면 좋습니다.

부품 인식 테스트 문의

측정용 빛 패턴 없이 부품을 인식합니다

구조광 패턴을 투사하지 않는 AI 스테레오 방식입니다. 조명 변화에 강하며, 현장의 노출 설정과 촬영 조건은 실제 부품으로 확인합니다.